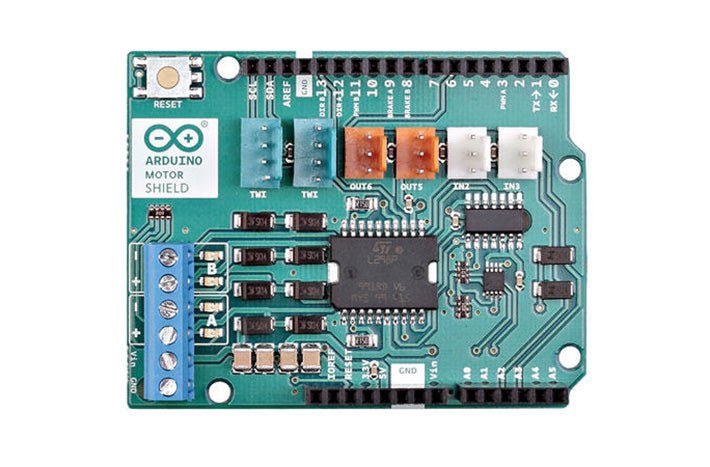
Arduino Motor Shield Rev3 (A000079)
Dhs 665,00
| Fabricant | Arduino |
|---|
Datasheet:  Document (documentation officielle Arduino : schéma et fiche)
Le Motor Shield Rev3 officiel Arduino s’enfiche sur une carte au format Uno et pilote des charges inductives grâce au double pont en H L298P : deux moteurs à courant continu indépendants ou un moteur pas-à-pas.
Points clés
- Double pont en H L298P.
- Commande de sens, de vitesse (PWM) et de freinage pour chaque canal.
- Mesure du courant consommé par chaque moteur sur une entrée analogique.
- Alimentation externe des moteurs par bornier à vis.
- Connecteurs TinkerKit pour capteurs et actionneurs.
Mise en œuvre
Chaque canal utilise des broches dédiées (direction, PWM, frein, mesure de courant) décrites dans la documentation officielle. Alimentez les moteurs par le bornier externe selon leur tension nominale.
Applications
Robots mobiles, voitures robotisées, convoyeurs, positionnement par moteur pas-à-pas, projets pédagogiques de mécatronique.
Documentation
Documentation technique : fiche fabricant (documentation officielle Arduino : schéma et fiche)
| Fabricant | Arduino |
|---|
Produits similaires
Kits et cartes de développement
Kits et cartes de développement
Connecteurs
Kits et cartes de développement
Kits et cartes de développement
Arduino
Kits et cartes de développement
DC-DC Module
3 en stock