DIY projets
Driver moteur pour Arduino : DC, servo ou pas à pas ?
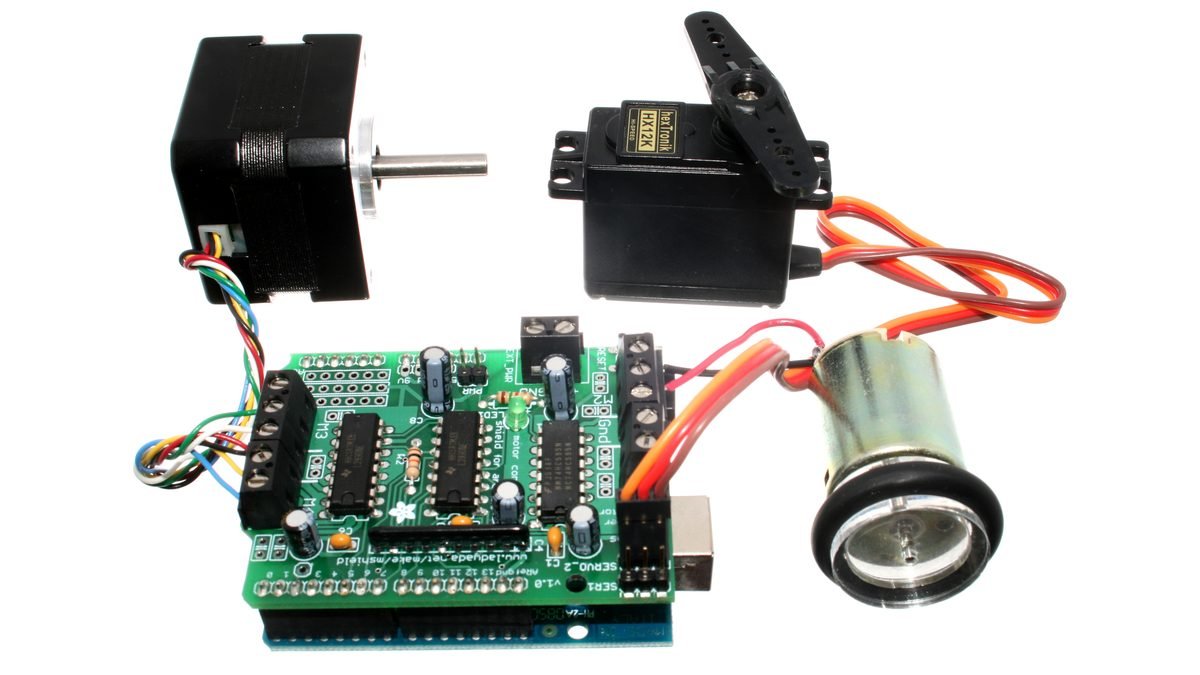
Un driver moteur Arduino est le circuit qui se place entre la carte et le moteur : l’Arduino donne les ordres (sens, vitesse, position) et le driver fournit le courant que ses broches ne peuvent pas donner. Pour un moteur DC on utilise un pont en H, pour un servomoteur un simple signal PWM (ou une carte PCA9685 dès qu’il y en a plusieurs), et pour un moteur pas à pas un driver à deux ponts en H qui envoie les pas dans le bon ordre.
Vous voulez faire rouler un petit robot, ouvrir une trappe ou déplacer un chariot ? Le premier réflexe est souvent de brancher le moteur directement sur l’Arduino… et c’est la meilleure façon d’abîmer la carte. Ce guide explique simplement quel driver moteur Arduino choisir selon le type de moteur, comment le câbler et avec quel code le tester.
Pourquoi un driver moteur Arduino est indispensable
Une broche de l’Arduino UNO (microcontrôleur ATmega328P) supporte au maximum 40 mA, et le fabricant conseille de rester autour de 20 mA. Un petit moteur jouet consomme déjà plusieurs centaines de milliampères, et bien plus au démarrage ou quand on le bloque. Brancher un moteur directement sur une broche, c’est donc la surcharger.
Il y a aussi un problème moins visible : un moteur est une bobine. Quand on coupe son courant, il renvoie une surtension qui peut détruire le transistor ou le microcontrôleur. Un bon driver moteur règle les deux problèmes : il fournit le courant depuis une alimentation séparée et intègre (ou demande) des diodes de protection.
- L’Arduino décide : marche, arrêt, sens, vitesse ou position.
- Le driver obéit et fait passer le courant du moteur.
- L’alimentation moteur fournit l’énergie, séparée de celle de la carte, avec une masse (GND) commune.
Moteur DC, servo ou pas à pas : les différences
Avant de choisir un driver, il faut savoir quel moteur vous avez. Les trois familles ne se pilotent pas du tout de la même façon.
| Moteur | Ce qu’il fait bien | Comment on le pilote | Exemples d’usage |
|---|---|---|---|
| Moteur DC (à courant continu) | Tourne vite et en continu | Pont en H : sens + vitesse par PWM | Roues de robot, ventilateur, pompe |
| Servomoteur | Va à un angle précis (souvent 0 à 180°) et le tient | Un fil de signal PWM, le driver est déjà dans le servo | Bras robotisé, trappe, direction d’une voiture RC |
| Moteur pas à pas | Avance d’un nombre exact de pas, sans capteur | Deux ponts en H (moteur bipolaire) commandés dans l’ordre | Imprimante 3D, table X-Y, vanne dosée |
Piloter un moteur DC : le pont en H
Un moteur DC change de sens quand on inverse ses deux fils. Le pont en H fait exactement cela avec quatre interrupteurs électroniques disposés en forme de H : deux sont fermés pour un sens, les deux autres pour le sens inverse. La vitesse se règle par PWM : le driver allume et éteint le moteur très vite, et la proportion de temps « allumé » fixe la vitesse moyenne.
Si votre moteur ne tourne que dans un sens, un simple transistor suffit : voyez notre article sur le MOSFET canal N avec Arduino ou ESP32. Si vous voulez juste allumer ou couper un moteur, sans vitesse variable, un module relais et Arduino peut aussi convenir.
Petits moteurs : le shield L293D
Le shield moteur L293D pour Arduino s’enfiche directement sur une UNO ou une Mega. Il porte deux circuits L293D, soit quatre ponts en H : il pilote jusqu’à 4 moteurs DC ou 2 moteurs pas à pas, plus 2 servomoteurs. Chaque canal supporte 0,6 A en continu (1,2 A en pointe), avec des diodes de protection intégrées, et une tension moteur de 4,5 à 25 V. C’est le bon choix pour un robot à 2 ou 4 roues avec des moteurs jaunes à réducteur.
Sa limite : le L293D est un circuit ancien à transistors bipolaires. Il chauffe et perd une partie de la tension (souvent de l’ordre de 2 V au total à fort courant). Un moteur 6 V alimenté en 6 V tournera donc un peu moins vite que prévu.
Moteurs plus puissants : le LMD18200T
Pour un moteur 12 ou 24 V qui tire plusieurs ampères (convoyeur, actionneur, gros robot), il faut changer de catégorie. Le driver LMD18200T (3 A, 55 V) est un pont en H de Texas Instruments qui fournit 3 A en continu, de 12 à 55 V. Il reçoit trois signaux logiques compatibles avec l’Arduino : DIRECTION (sens), PWM (vitesse) et BRAKE (freinage). Il offre aussi une sortie de mesure de courant et un signal d’alerte de surchauffe, très utiles pour détecter un moteur bloqué.
C’est un circuit intégré nu (boîtier TO-220 à 11 broches), pas un module prêt à brancher : prévoyez un dissipateur, les deux condensateurs de « bootstrap » indiqués dans la fiche technique et un gros condensateur de découplage au plus près de l’alimentation.
Exemple de code avec le shield L293D
Avec la bibliothèque AFMotor (Adafruit Motor Shield V1), à installer depuis le gestionnaire de bibliothèques de l’Arduino IDE, ce programme fait tourner le moteur branché sur M1 dans un sens, puis dans l’autre :
#include <AFMotor.h>

AF_DCMotor moteur(1);    // moteur branché sur le bornier M1

void setup() {
  moteur.setSpeed(200);  // vitesse de 0 à 255
  moteur.run(RELEASE);   // moteur libre au démarrage
}

void loop() {
  moteur.run(FORWARD);   // marche avant
  delay(2000);
  moteur.run(RELEASE);   // arrêt
  delay(500);
  moteur.run(BACKWARD);  // marche arrière
  delay(2000);
  moteur.run(RELEASE);
  delay(1000);
}
Piloter un servomoteur avec Arduino
Ici, pas besoin d’un driver moteur Arduino au sens classique. Un servomoteur contient déjà son moteur, son réducteur, un capteur de position et sa propre électronique de commande. L’Arduino n’envoie qu’un signal : une impulsion toutes les 20 ms (50 Hz), dont la durée indique l’angle, en général autour de 1 ms pour une butée, 1,5 ms pour le milieu et 2 ms pour l’autre butée. Le servo a trois fils : alimentation (souvent rouge), masse (marron ou noir) et signal (orange ou jaune).
Pour un ou deux petits servos, la bibliothèque Servo de l’Arduino suffit, et le shield L293D a justement deux connecteurs servo. Attention : sur une UNO, cette bibliothèque désactive le PWM des broches 9 et 10. Et surtout, n’alimentez pas un servo par la broche 5 V de la carte : au démarrage, il peut tirer un pic de courant qui fait redémarrer l’Arduino.
Plusieurs servos : le driver PCA9685
Dès qu’on dépasse deux ou trois servos (bras robotisé, robot à pattes, maquette animée), le driver de servos PCA9685 16 canaux devient très pratique. Il génère lui-même 16 signaux PWM avec une résolution de 12 bits (4 096 niveaux) et ne demande que deux fils à l’Arduino, par le bus I²C (A4/SDA et A5/SCL sur une UNO). Les servos sont alimentés par le bornier V+ du module, depuis une alimentation séparée, par exemple un module abaisseur LM2596 réglé à 5 ou 6 V selon vos servos.
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>

Adafruit_PWMServoDriver pca = Adafruit_PWMServoDriver(); // adresse 0x40

void setup() {
  pca.begin();
  pca.setOscillatorFrequency(27000000);
  pca.setPWMFreq(50);               // 50 Hz pour les servos
}

void loop() {
  pca.writeMicroseconds(0, 1000);   // servo du canal 0 en butée
  delay(1000);
  pca.writeMicroseconds(0, 1500);   // position milieu
  delay(1000);
  pca.writeMicroseconds(0, 2000);   // autre butée
  delay(1000);
}
Ce code utilise la bibliothèque « Adafruit PWM Servo Driver ». Vérifiez les butées réelles de vos servos : certains acceptent une plage plus large, d’autres forcent si on les pousse trop loin.
Piloter un moteur pas à pas avec Arduino
Un moteur pas à pas tourne par petits crans réguliers. Beaucoup de moteurs NEMA 17, comme ceux des imprimantes 3D, font 200 pas par tour, soit 1,8° par pas. L’intérêt : en comptant les pas envoyés, l’Arduino sait où se trouve l’axe, sans capteur, tant que le moteur ne force pas au point de « sauter » des pas.
Côté driver moteur Arduino, un moteur pas à pas bipolaire (4 fils) a deux bobines : il faut un pont en H par bobine, donc deux ponts en H par moteur. C’est pourquoi le shield L293D, avec ses quatre ponts, pilote deux moteurs pas à pas. Pour les moteurs qui demandent plus de 0,6 A par phase, on passe à un driver dédié qui limite le courant, comme ceux utilisés sur les cartes d’imprimante 3D.
#include <AFMotor.h>

AF_Stepper moteurPAP(200, 2); // 200 pas par tour, branché sur M3/M4

void setup() {
  moteurPAP.setSpeed(30);     // 30 tours par minute
}

void loop() {
  moteurPAP.step(200, FORWARD, DOUBLE);   // un tour complet
  delay(1000);
  moteurPAP.step(200, BACKWARD, DOUBLE);  // retour
  delay(1000);
}
Driver moteur Arduino : le tableau pour choisir
Voici les prix affichés sur djenni.ma au 11 novembre 2026 (ils peuvent évoluer, la fiche produit fait foi) :
| Produit | Pour quel moteur | Points clés | Prix |
|---|---|---|---|
| shield moteur L293D pour Arduino | 4 moteurs DC ou 2 pas à pas, + 2 servos | 0,6 A par canal, 4,5 à 25 V, s’enfiche sur UNO ou Mega | 50 Dhs |
| driver de servos PCA9685 16 canaux | Jusqu’à 16 servomoteurs (ou LED) | I²C, 12 bits, alimentation des servos séparée | 95 Dhs |
| driver LMD18200T (3 A, 55 V) | 1 moteur DC puissant | 3 A continu, 12 à 55 V, mesure de courant et alerte thermique | 420 Dhs |
| Arduino UNO | La carte qui commande le tout | 14 broches numériques dont 6 en PWM | 120 Dhs |
Pour comparer les cartes, voyez notre guide Arduino UNO, Nano ou Mega. Retrouvez aussi nos cartes Arduino, nos modules et le rayon semi-conducteurs et circuits intégrés.
Alimenter un driver moteur sans faire redémarrer l’Arduino
La plupart des pannes « mystérieuses » d’un projet motorisé viennent de l’alimentation, pas du code. Quelques règles simples évitent des heures de recherche :
- Deux alimentations, une masse commune : l’Arduino d’un côté, les moteurs de l’autre, et les GND reliés entre eux. Sans masse commune, les signaux de commande n’ont pas de référence.
- Une alimentation qui tient le pic de démarrage : un moteur DC peut tirer plusieurs fois son courant normal au démarrage. Prévoyez de la marge.
- Un condensateur près du driver : quelques centaines de µF sur l’entrée moteur lissent les appels de courant.
- Des fils courts et assez gros pour le courant moteur, et torsadés deux à deux si possible.
- Pas de piles salines pour des moteurs : elles s’effondrent dès que le courant monte. Préférez une alimentation secteur ou des accus lithium bien protégés (voir notre article sur la batterie 18650 et protection BMS).
Pour abaisser une tension de 12 V vers 5 ou 6 V, un convertisseur buck LM2596 fait très bien l’affaire. Pour estimer un courant ou une résistance, utilisez notre calculateur loi d’Ohm, et pour savoir combien de temps tiendra votre robot, notre calculateur d’autonomie de batterie.
Check-list avant la première mise sous tension
- Le type de moteur est identifié (DC, servo, pas à pas) et le driver lui correspond.
- Le courant du moteur est inférieur à ce que le driver supporte en continu, avec de la marge.
- La tension moteur est dans la plage du driver.
- Les masses de l’Arduino et de l’alimentation moteur sont reliées.
- Le moteur est testé d’abord à vitesse réduite, roues en l’air ou mécanique libre.
En résumé, le bon driver moteur Arduino dépend d’abord du moteur : pont en H pour un moteur DC, signal PWM ou PCA9685 pour les servos, double pont en H pour un pas à pas. Pour un projet plus gros ou une liste de composants complète, faites une demande de devis ou passez par le sourcing sur demande.
Questions fréquentes sur les drivers moteur Arduino
Peut-on brancher un moteur directement sur un Arduino ?
Non. Une broche d’Arduino UNO ne fournit qu’environ 20 mA en usage normal (40 mA au maximum absolu), alors qu’un petit moteur consomme des centaines de milliampères. Il faut un driver moteur ou au minimum un transistor avec une diode de protection.
Quel driver moteur choisir pour un robot Arduino à 2 ou 4 roues ?
Pour des petits moteurs à réducteur de moins de 0,6 A, un shield L293D est simple : il s’enfiche sur l’Arduino et pilote jusqu’à 4 moteurs DC. Pour des moteurs de plusieurs ampères, passez à un pont en H plus puissant comme le LMD18200T.
Un servomoteur a-t-il besoin d’un driver ?
Le servo contient déjà sa propre électronique : l’Arduino lui envoie seulement un signal PWM. Mais il lui faut une alimentation séparée, et au-delà de deux ou trois servos, un driver PCA9685 génère les 16 signaux et libère les broches de la carte.
Comment piloter un moteur pas à pas avec un Arduino ?
Un moteur pas à pas bipolaire à 4 fils demande deux ponts en H, un par bobine. Un shield L293D en pilote deux, avec la bibliothèque AFMotor. Pour un moteur qui demande plus de 0,6 A par phase, utilisez un driver dédié avec limitation de courant.
Pourquoi mon Arduino redémarre quand le moteur démarre ?
C’est presque toujours l’alimentation : le pic de courant du moteur fait chuter la tension de la carte. Alimentez les moteurs séparément, reliez les masses, ajoutez un condensateur près du driver et utilisez des fils courts.
Photo de couverture : shield moteur sur Arduino avec un moteur pas à pas, un servomoteur et un moteur DC, par oomlout, Wikimedia Commons, licence CC BY-SA 2.0, recadrée et redimensionnée.